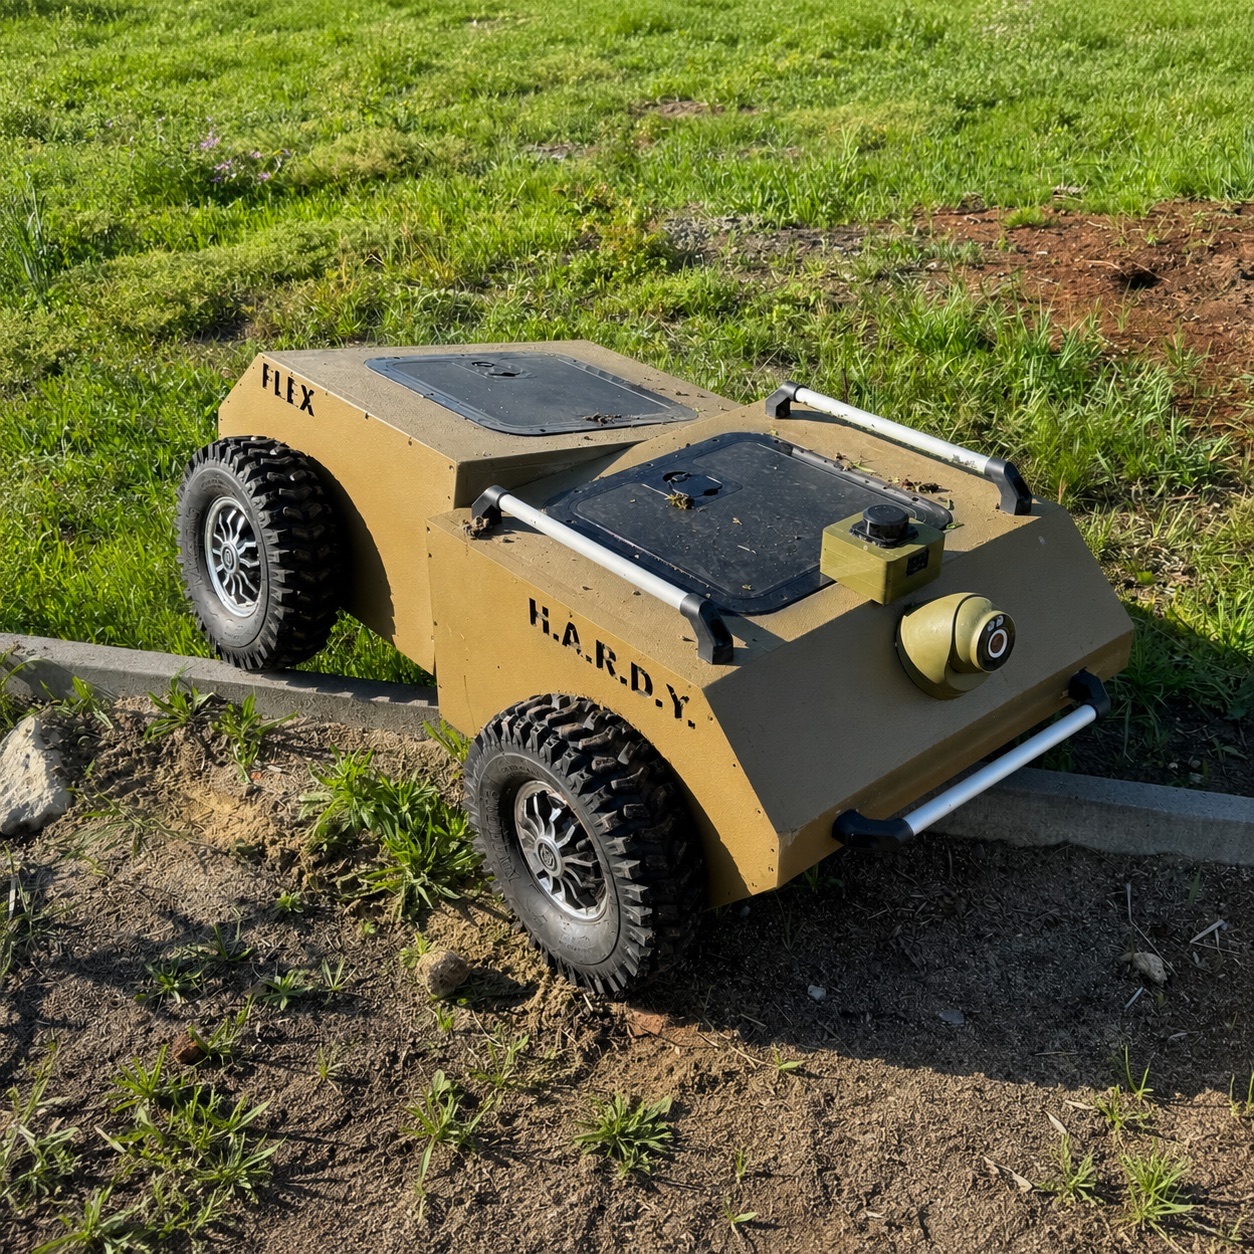
Наземна роботизована платформа може завершити корисну частину завдання, але втратити рухливість через розрядження, пошкодження або відмову окремого вузла. Якщо її повернення автоматично вимагає небезпечного виходу людини, роботизований контур залишається неповним.
Recovery потрібно планувати до місії
Точки захоплення, доступ до живлення, можливість безпечного буксирування, сумісні кріплення й передача керування мають бути частиною архітектури. Рішення, додане після відмови, зазвичай забирає більше часу та створює нові ризики.
Одна машина підтримує іншу
Сімейство сумісних платформ дозволяє розподіляти ролі: одна виконує логістику або спостереження, інша може доставити ресурс, допомогти з переміщенням або повернути пошкоджену систему до сервісної точки. Це наближає екосистему до майже нульової фізичної присутності людей.
Інженерні критерії recovery
- зрозумілий стан і локалізація платформи;
- стандартизовані точки взаємодії;
- контроль навантаження та стійкості;
- безпечний режим пошкодженої енергосистеми;
- сервісний огляд після повернення;
- рішення про ремонт, заміну модуля або списання.
Recovery створює економічну цінність, коли дозволяє повернути придатні вузли, відновити платформу або отримати дані про відмову. Кожне повернення додає інформацію для наступної інженерної ітерації.